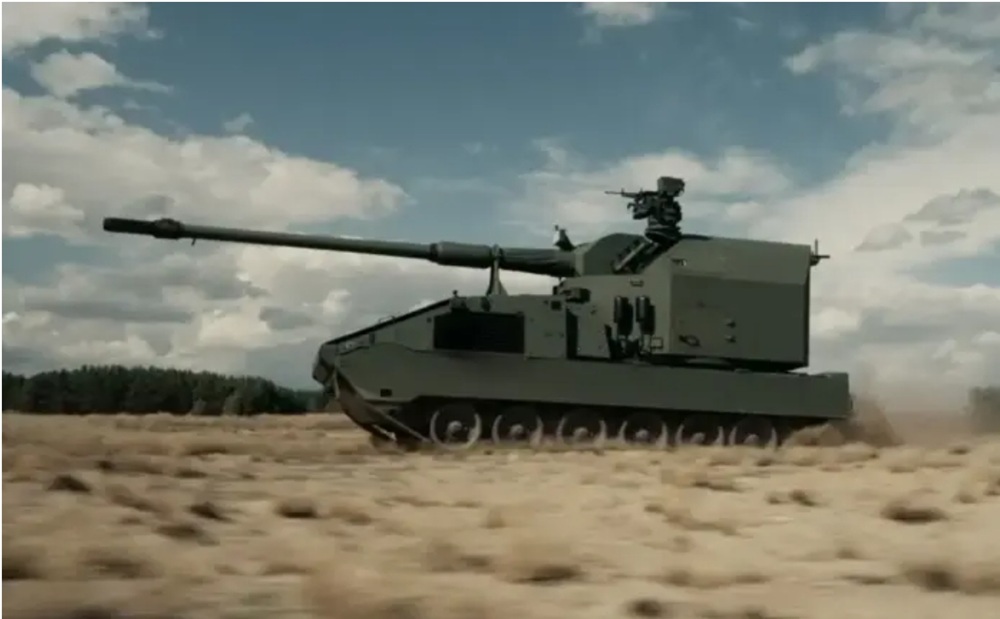
El ejército alemán está mostrando interés en los sistemas de artillería no tripulados
El Ejército alemán ha manifestado recientemente en varias ocasiones su intención de incorporar sistemas no tripulados a sus fuerzas armadas. Además de la creación del Regimiento UxS 10, una unidad de drones de la 10.ª División Panzer, ha seleccionado varias unidades piloto para probar sistemas no tripulados específicos de cada rama.
Al parecer, la introducción de sistemas no tripulados también se estudiará y se llevará a cabo de forma independiente de estas estructuras. Según confirmaron fuentes del Ejército y del Ministerio de Defensa, el Ejército está interesado, entre otras cosas, en sistemas de artillería no tripulados y, al parecer, está analizando actualmente cómo probar la idoneidad de dichos sistemas para su despliegue en tropas.
Sin embargo, según se informa, el proyecto aún se encuentra en sus primeras etapas. Los observadores suponen que el Módulo de Artillería (AGM, por sus siglas en inglés) desarrollado por KNDS Alemania es de particular interés para el Ejército Alemán. El módulo de cañón de 155 mm, totalmente automatizado, se está incorporando actualmente al servicio de la Bundeswehr como el obús sobre ruedas RCH 155, montado sobre una plataforma blindada Boxer 8×8.
A pesar de su sistema de armas totalmente automatizado, el diseño actual del RCH 155 requiere una tripulación de dos personas. Además del conductor, un comandante u operador de armas también cabe en el módulo de transporte Boxer. Según se informa, organismos industriales y militares están considerando reemplazar el módulo de transporte tripulado por uno no tripulado en el futuro, lo que permitiría controlar el obús de forma remota. Sin embargo, los observadores no prevén que se trate de un módulo de transporte Boxer no tripulado. En cambio, se considera más probable el uso de la plataforma sobre orugas «BOXER TRACKED», desarrollada por KNDS Alemania para este fin. El fabricante denomina a la combinación del misil aire-tierra y la plataforma sobre orugas «RCH 155 TRACKED».
La plataforma fue diseñada desde el principio por el fabricante como un sistema potencialmente no tripulado y se concibió para albergar los paquetes de autonomía necesarios, como sensores y capacidad de procesamiento. Se desconoce si el vehículo de orugas también contará con control electrónico de la dirección. Dado que el control de movimiento de los vehículos de orugas se realiza mediante la transmisión, dicha funcionalidad facilitaría significativamente la operación autónoma o controlada a distancia.
Además, el uso de la plataforma BOXER-TRACLED podría ofrecer al ejército la ventaja de crear una base para un vehículo terrestre no tripulado pesado (UGV pesado). Este podría equiparse con diversos módulos de misión para fines operativos adicionales, por ejemplo, como vehículo de apoyo de fuego.
La posible introducción de la plataforma mediante un sistema de artillería no tripulada se considera bastante práctica en círculos de expertos, ya que estos sistemas suelen desplegarse en zonas controladas por fuerzas amigas. Esto elimina varios obstáculos técnicos que surgen al utilizar vehículos terrestres no tripulados (UGV) directamente en el frente o en territorio enemigo. Entre ellos se incluyen, en particular, el mantenimiento de una conexión fiable para el intercambio de datos y la capacidad de la IA para navegar por el terreno respetando los principios tácticos.
Por ejemplo, los elementos de mando tripulados podrían instruir a los sistemas no tripulados cuando se desplacen a nuevas áreas y asignarles corredores de movimiento tácticamente adecuados y seguros para el cumplimiento de sus respectivas misiones. Dado que estos movimientos se producirían varios kilómetros detrás de la línea del frente, en la retaguardia de la denominada «zona de la muerte» o «zona gris», dicha instrucción podría implementarse con mayor facilidad y menor riesgo que en el alcance directo de los sistemas de armas enemigos.
Tras la sesión informativa, los vehículos podían replegarse a la retaguardia, fuera de la zona de peligro, evitando así en gran medida los efectos de las armas indirectas enemigas. Para ejecutar las órdenes de disparo, los obuses no tripulados se desplazarían de forma autónoma hasta la posición de tiro y realizarían las tareas asignadas. En caso de que surgieran situaciones que no pudieran resolver de forma independiente, un operador humano podría tomar el control remoto del vehículo correspondiente.
Con el módulo de misión Boxer «UxV CS», KNDS Alemania demostró a principios de este año cómo podría ser un vehículo de mando adecuado para sistemas de artillería no tripulados. El módulo es compatible con vehículos Boxer tanto de ruedas como de orugas y cuenta con cinco puestos de operador, así como con la infraestructura de comunicaciones necesaria para controlar diversos sistemas no tripulados. Por ejemplo, un operador podría controlar drones de reconocimiento para la identificación de objetivos, mientras que otro controla los sistemas de artillería. Operadores adicionales podrían desplegar drones de retransmisión, sistemas para monitorizar la posición de tiro o drones interceptores según sea necesario.
Sin embargo, este concepto operativo aún no se ha puesto a prueba. Por lo tanto, una prueba en el marco de la Serie Experimental Terrestre debería proporcionar información valiosa tanto para las fuerzas armadas como para la industria.
Waldemar Geiger